小さなデータ マトリックス コードの読み取りは、その個々の明るいセルと暗いセルを解決することから始まります。リーダーはシンボル体系をサポートしているかもしれませんが、実際のサンプルには、完成したデバイスでの十分な画像詳細、使用可能なコントラスト、および再現可能な位置が依然として必要です。
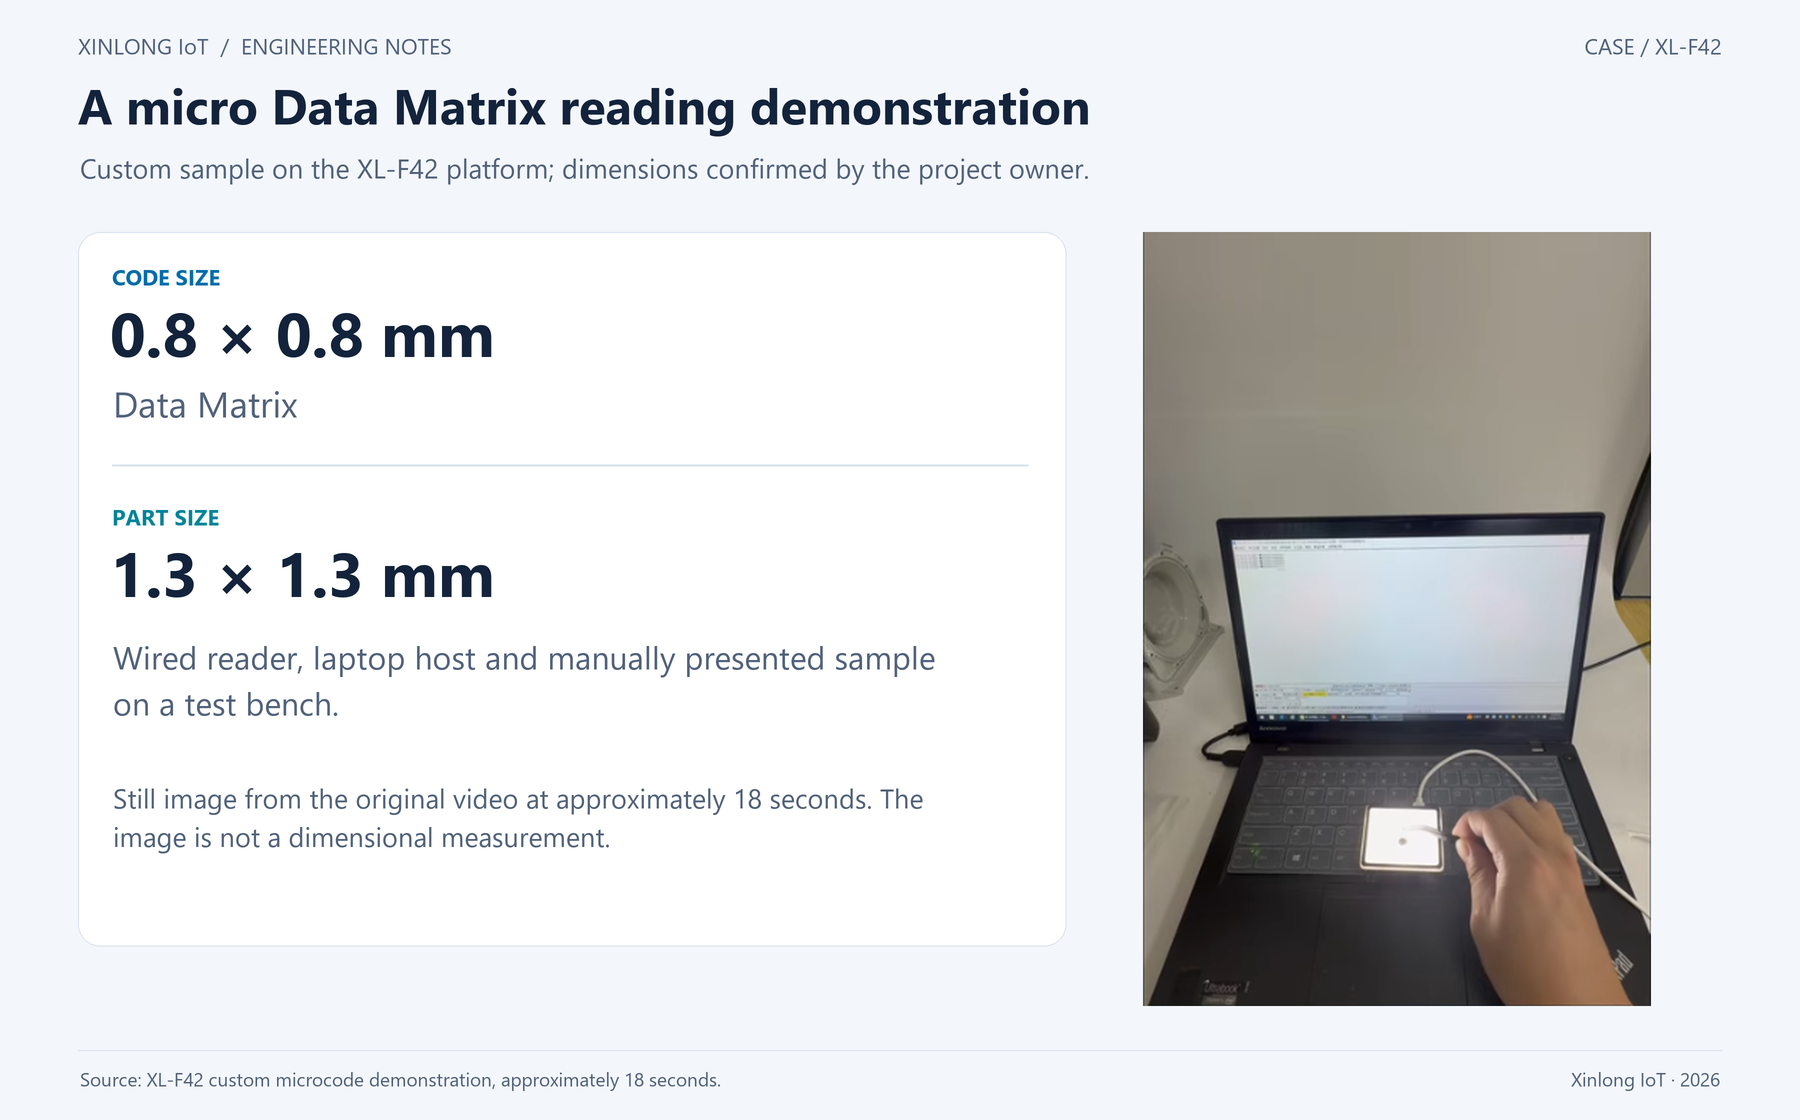
この XL-F42 のデモンストレーションでは、 XL-F42 プラットフォームに基づく顧客固有のサンプルを読んで、 1.3 × 1.3 mm 部品上の 0.8 × 0.8 mm データ マトリックス。 Xinlong IoT は両方の側面を確認しました。有線リーダーはラップトップに接続されており、オペレーターはその前に小さなサンプルを提示します。デモンストレーション中にホスト ウィンドウにデータ行が表示されます。
マイクロ データ マトリックス スキャナを評価する OEM エンジニアにとって、このケースは実用的な出発点となります。つまり、コードの寸法を確立し、画像の詳細を検査し、最終アセンブリで状態を再現します。
XL-F42カスタムサンプル動画
オリジナルの XL-F42 カスタム サンプルのデモンストレーションを YouTube でご覧ください。.
ビデオでは、この特定のサンプルとベンチのセットアップを示しています。以下のチェックでは、そのデモンストレーションをアプリケーション固有の評価に変える方法について説明します。
1. パーツサイズ、シンボルサイズ、モジュールサイズを分離
部品サイズ 1.3 × 1.3 mm コードを運ぶオブジェクトについて説明します。の シンボルサイズ 0.8 × 0.8 mm バーコード全体について説明します。シンボル モジュールはセルとも呼ばれ、データ マトリックス内の個別の明るい要素または暗い要素の 1 つです。その公称物理的サイズは、 X寸法.
通常の正方形のシンボルの場合、幾何学的関係は次のようになります。
X = L / N

L = symbol edge length, excluding the external quiet zone
N = total modules along that edge, including finder and timing patterns
X = nominal module dimension
全体のシンボル サイズが同じであれば、より大きな行列にはより小さなモジュールが含まれます。したがって、「0.8 mm データ マトリックス コード」として記述されている 2 つのサンプルは、イメージング システムに異なる要求を課す可能性があります。
式を使用する前に、実際のマトリックスの寸法と、提供された 0.8 mm の測定値に外部クワイエット ゾーンが含まれているかどうかを確認してください。ケースの寸法だけでは X 寸法は確立されません。
クワイエットゾーン とは、シンボルの周囲に設ける、印字や模様のない余白です。必要な余白を確保できるかどうかは、コードの配置、周囲の印字、適用規格や用途により確認します。部品幅からコード幅を差し引くだけでは、四辺すべてに十分なクワイエットゾーンがあるとは判断できません。
物理サンプルを、予想されるデコードされたデータ、材料、およびマーキングプロセスとともに提供します。評価に複数の理想的な試験片が含まれるように、製造バッチからの代表的な変動を含めます。
2. モジュールごとのピクセルと光学的な詳細を一緒にチェックします
センサーの総ピクセル数は、利用可能な画像サンプリングを表します。マイクロ データ マトリックス アプリケーションの場合、エンジニアは実際のシンボルが画像のどの部分を占めるかを知る必要もあります。
シンボルがまたがる場合 P ピクセル を含むエッジに沿って N 個のモジュール、その平均サンプリングは次のように推定できます。
Average sampled pixels per module ≈ P / N
P と N を同じ方向で測定し、両方から外部のクワイエット ゾーンを除外します。この近似は、シンボル全体にわたって同様の局所的な画像スケールを持つ、ほぼ正面からのビューを想定しています。
この比率はサンプリングを説明するのに役立ちますが、普遍的なデコードしきい値を提供するものではありません。 2 つの画像のモジュールあたりの平均ピクセル数が同じであっても、フォーカス、レンズのパフォーマンス、グレア、ノイズ、モジュールの端の損傷により、結果が変わる可能性があります。
固定出力画像サイズでは、より小さい オブジェクト空間の視野 同じ物理シンボルがより多くのピクセルを占有するようにすることができます。その利点は依然として鮮明な画像と適切なコントラストに依存します。また、必要な位置決め許容誤差と完全なシンボル カバレッジを共存させる必要もあります。
リーダーを近づけると、ターゲットが有効な焦点範囲外になったり、照明が変化したりする可能性があります。カスタム構成に対して指定された動作条件を評価し、実際のサンプル イメージとデコードされた出力を検査します。
3. 作動距離と取り付けを再現可能にする
手持ちベンチのプレゼンテーションは、作業可能な条件を見つけるのに役立ちます。統合デバイスは、機械設計を通じてそれらを再現する必要があります。
距離基準を定義する
ワーキングディスタンスを測定する状態。ハウジング面、レンズ基準面、およびサプライヤー定義のデータムにより、同じセットアップに対して異なる数値が生成される場合があります。サンプル レポートと取り付け図面全体で、文書化された 1 つの参考資料を使用してください。
公称距離と高さの変化、横方向のオフセット、および表示角度を確認してください。ある位置での読み取りが成功すると、調査するポイントが得られます。デバイスには、その組み立て公差と動作公差をカバーする使用可能な範囲が必要です。
実際の素材と表面をテストする
紙、プラスチック、金属は、同じエンコードされたコンテンツでも異なる反射とエッジ コントラストを生成する可能性があります。最終アプリケーションでダイレクト パーツ マーキング (DPM) を使用する場合は、対象の材料、マーキング プロセス、および表面仕上げを使用してサンプルを評価します。現在のベンチクリップは、金属 DPM、透明部品、曲面、または汚れた跡に対する性能を確立していません。
最後の窓と建具を追加します
文書化された裸のリーダーのベースラインから始めて、次に固定具、保護窓、およびエンクロージャを導入します。これらのコンポーネントは、反射、照明範囲、または可視領域を変更する可能性があります。各段階をテストすると、パフォーマンスの変化がどこから始まるかを特定するのに役立ちます。
4. プラットフォーム仕様とカスタム サンプル レコードを分けて保存します。
デモされたユニットは、XL-F42 をベースにした顧客固有のサンプルです。プロジェクト記録では、提供された構成とそのテストに使用された条件を特定する必要があります。
水平にスクロールしてすべての列を表示します。矢印キーを使用してテーブルにフォーカスします。
| 項目 | 確認された症例情報 | OEM評価の記録 |
|---|---|---|
| リーダー | XL-F42に基づく顧客固有のサンプル | 提供されたバージョンと構成 |
| Data Matrix | 全体のサイズ 0.8 × 0.8 mm | 測定境界、マトリックス次元および X 次元 |
| 対象物 | 1.3×1.3mm | コードの位置、周囲、位置確認方法 |
| 設定 | 有線リーダー、ラップトップ、マニュアルのサンプルプレゼンテーション | 距離データ、取り付け公差、照明およびエンクロージャ |
| 出力 | ホストウィンドウにデータ行が表示される | 正確に予想されるペイロードと保存されたログとの比較 |
カスタマイズには、リーダー ソリューションのいくつかの部分が関与する場合があります。エンジニアリング記録には、このサンプルで何が変更されたのかが記載されている必要があります。標準プラットフォーム仕様は、マイクロ データ マトリックスの場合の未検証のパフォーマンス主張になるのではなく、該当する構成に関連付けられたままにする必要があります。
5. 読み取り試行、タイムアウト、および正しい結果を定義する
読み取りをカウントする前に、1 回の試行がいつ開始されるか、その期間がどのくらい続くか、セットアップがどのようにリセットされるかを定義します。固定トリガーまたは明確に指定されたプレゼンテーション イベントにより、試行が比較可能になります。
ホストが許容時間内に期待どおりのデータを受信した場合に、正しい読み取りをカウントします。タイムアウト、不正な出力、重複レポート、および通信障害を個別に記録します。読み取り値が得られるまでサンプルを再配置することはセットアップ中に便利ですが、再現性テストには事前に定義された条件が必要です。
水平にスクロールしてすべての列を表示します。矢印キーを使用してテーブルにフォーカスします。
| テストエリア | カバーする条件 |
|---|---|
| サンプル | 実際のバッチ、最小モジュールサイズ、および代表的な境界線マーク |
| 位置 | 公称距離、距離公差、横方向のオフセット、および必要な角度 |
| 組み立て | 裸のリーダー、固定具、保護窓、および完全なデバイス |
| 点灯 | 意図した環境光と最終的な照明の配置 |
| データとタイミング | 正確なペイロード、タイムアウト数、重複出力、応答時間の分布 |
タイミング境界は、読み取り結果と同じくらい慎重に定義してください。ホストが測定する応答には、トリガー、取得、デコード、データ送信、アプリケーション処理が含まれます。測定内容に従って、報告された時間にラベルを付けます。
受け入れ条件をデバイスの動作サイクルに合わせます。固定治具、手動で提示される部品、および移動する生産ラインには、異なる要件があります。コンベヤの性能には独自の動作テストと暴露テストが必要です。このベンチデモからそれを導き出すことはできません。
6. マイクロ データ マトリックス サンプル評価の準備
物理部品を、寸法を記入したクローズアップ画像、予想される積載量、材質、マーキングの詳細とともに送信します。利用可能な設置スペース、作動距離のデータムと公差、動作条件、必要なインターフェース、および許容基準を追加します。
XL-F42の場合、確認済み 1.3 × 1.3 mm の部品に 0.8 × 0.8 mm コード アプリケーションの規模を確立します。次のエンジニアリングタスクは、対象のデバイスでイメージングと位置決めの条件を再現し、追跡可能なテスト記録を保存することです。
Xinlong IoT は、OEM の取り付けおよびインターフェース要件とともに、実際のマイクロ データ マトリックス サンプルをレビューできます。 サンプルと統合の要件について話し合う。コードの寸法と部品の図面を含めると、同じ測定定義から評価が開始されます。
関連する技術ガイド
技術参考資料
- GS1データマトリックスガイドライン: シンボル構造、X 次元、およびクワイエット ゾーンの概念。参照されている公開リリース 2.5 (2018) は、これらの基本をサポートしています。このケースでは、GS1 エンコーディングやアプリケーション標準への準拠は主張されません。
- Edmund Optics: 解像度: 光学解像度と画像サンプリング。
- Edmund Optics: 焦点距離と視野について理解する: 視野と作動距離の関係。